

Экзоскелет для обучения роботов: новый шаг к автоматизации
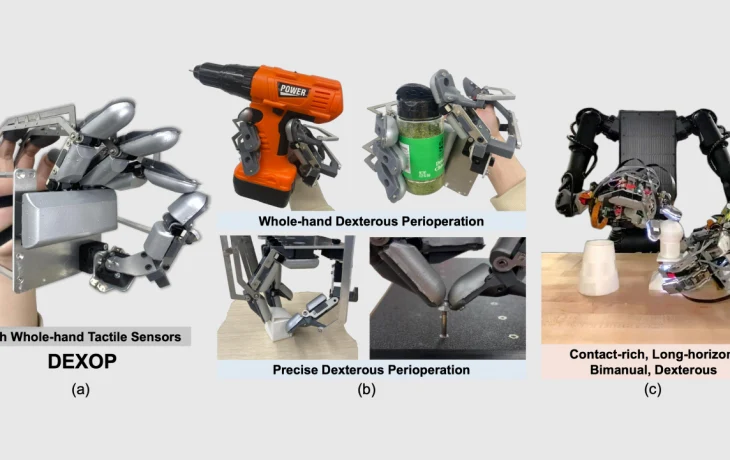
Ученые из Improbable AI Lab, MIT и Калифорнийского университета разработали пассивный экзоскелет для кистей рук, предназначенный для обучения роботов захвату предметов.
Традиционные методы обучения роботов, основанные на цифровых симуляциях и джойстиках, часто приводят к неэффективному и низкокачественному усвоению навыков. Проблема заключается в сложности точной передачи информации об усилии, необходимом для надежного удержания объектов.
Инженеры создали экзоскелет Dexop, который физически соединен с роборукой. Он повторяет движения руки оператора, а датчики давления на кончиках пальцев фиксируют не только саму траекторию, но и приложенное усилие, улучшая качество собираемых данных.
В ходе экспериментов, робот, обученный с помощью Dexop, значительно быстрее осваивал задачи, такие как вкручивание лампочки (11 секунд против 86 секунд при традиционных методах), сборка коробки, открытие бутылок и завинчивание винтов.
Несмотря на преимущества, система требует точной калибровки, иначе данные могут оказаться неточными. Впрочем, судя по скорости освоения навыков, роботам скоро не понадобятся люди даже для калибровки.


